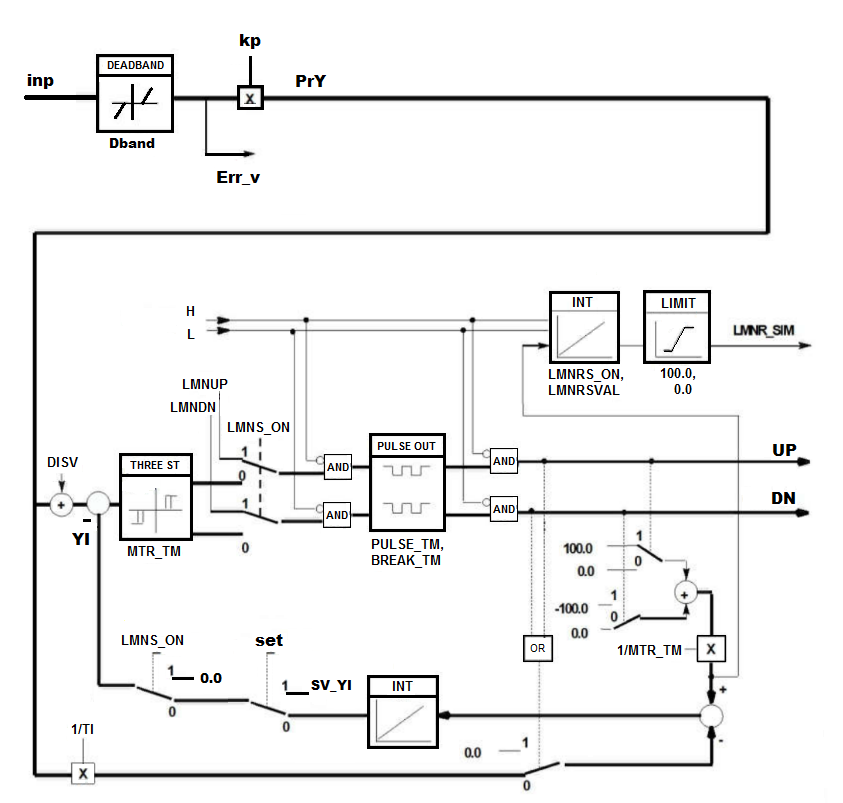
Обозначение

Описание
Импульсный ПИ-регулятор. Применяется с интегрирующими исполнительными элементами и служит для управления техническими процессами с помощью двоичных управляющих сигналов "Больше"/"Меньше".
Замечание
Для адекватной работы
блока, необходимо размещать его только в таймере.
Назначение входов и выходов
Enbl - бит разрешения работы блока;
COM_RST - бит сброса и перезагрузки регулятора;
H - сигнал верхнего ограничения управляемого исполнительного элемента;
L - сигнал нижнего ограничения управляемого исполнительного элемента;
LMNRS_ON - разрешение имитации датчика положения управляемого исполнительного элемента [%];
LMNRSVAL - начальное значение имитируемого положения [%];
LMNS_ON - разрешение действия внешних команд "БОЛЬШЕ", "МЕНЬШЕ" ;
LMNUP - внешний сигнал управления "БОЛЬШЕ";
LMNDN - внешний сигнал управления "МЕНЬШЕ";
inp - рассогласование регулируемой величины [% от базового значения];
Dband - ширина зоны нечувствительности [% от базового значения];
KP - коэффицинт пропорциональной составляющей;
TI - постоянная времени интегральной составляющей [секунды];
PULSE_TM - минимальная длительность импульса управления [секунды];
BREAK_TM - минимальная длительность паузы [секунды];
MTR_TM - время полного хода привода между крайними положениями [секунды];
DISV - вход дополнительного внешнего возмущающего воздействия или feed forward (-100.0...100.0) [%];
SV_YI - значение балансировки интегральной составляющей [%];
SET - команда балансировки интегральной составляющей;
UP - импульсы на открытие управляемого элемента (арматуры);
DN - импульсы на закрытие управляемого элемента (арматуры);
PrY - значение пропорциональной составляющей выходного сигнала регулятора [%];
YI - значение интегральной составляющей выходного сигнала регулятора [%];
OPEN - бит индикации достижения открытого положения управляемого элемента (арматуры);
CLOSE - бит индикации достижения закрытого положения управляемого элемента (арматуры);
Err_V - значение ошибки регулирования с учётом зоны нечувствительности [%];
LMNR_SIM - имитированное значение обратной связи по положению арматуры [%];
Q_dInteg - приращение интегратора за цикл [%];
Q_TI - фактическое значение постоянной интегрирования [секунды];
Q_dThrStIn - значение на входе трёх-порогового элемента [%];
Q_sThrOn - порог включения [%];
Q_rThrOff - порог отключения [%];
Q_stImpDauer - обратный отсчёт минимальной длительности импульса [секунды];
Q_stPausDauer - обратный отсчёт минимальной длительности паузы [секунды].
Инициализация
UP=DN=OPEN=CLOSE=0
Err_V=PrY=YI=0
Err_V=PrY=YI=0
Алгоритм