Обозначение
Описание
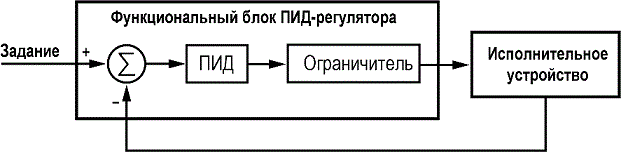
ПИД-регулятор используется для реализации пропорционально-интегрально-дифференциального (ПИД) закона регулирования.
Назначение входов и выходов
Входы:
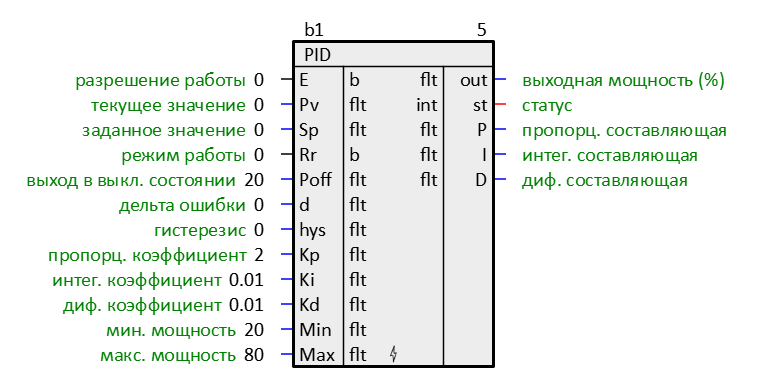
E – разрешение на работу блока (В выключенном состоянии на выход блока подается значение, заданное на входе Poff;)
Pv – текущее значение регулируемой величины
Sp – заданное значение регулируемой величины
Rr – режим работы регулятора (режим «нагреватель», используется для управления исполнительными механизмами, воздействие которых приводит к росту значения регулируемой величины; режим «холодильник», используется для управления исполнительными механизмами, воздействие которых приводит к снижению значения регулируемой величины (“0” – нагреватель, “1” – холодильник)
Poff – выходная мощность в выключенном состоянии (%, 0..100), по умолчанию 20.
d – дельта ошибки (если |Sp - Pv| > d, то блок передает на выход рассчитанную мощность), по умолчанию 0.
hys – гистерезис (если |Sp - Pv| < hys, то блок передает на выход прошлую рассчитанную мощность), должен быть меньше или равен дельте ошибки d, по умолчанию 0.
Kp – пропорциональный коэффициент, с которым работает ПИД, по умолчанию 2.
Ki – интегральный коэффициент, с которым работает ПИД, по умолчанию 0.01.
Kd – дифференциальный коэффициент, с которым работает ПИД, по умолчанию 0.01.
Min – минимальная мощность, нижнее ограничение выдаваемой мощности (%, 0…100), по умолчанию 20.
Max – максимальная мощность, верхнее ограничение выдаваемой мощности (%, 0…100), по умолчанию 80.
Выходы:
out – выходная мощность (%, 0…100).
st – статус ошибок (0 – running, 1 – выходная мощность в выключенном состоянии не в допуске, 2 – пропорциональный коэффициент не в допуске, 3 – значения Min и/или Max не в допуске и/или значение Min больше значения Max).
P – пропорциональная составляющая.
I – интегральная составляющая.
D – дифференциальная составляющая.
Инициализация
При выключенном блоке (на вход Е подается “0”) на выход подается значение Poff – выходная мощность в выключенном состоянии (%, 0…100).
При включении блока (на вход Е подается “1”) выходная мощность рассчитывается от значения Poff.
Алгоритм
Для настройки регулятора нужно варьировать коэффициенты:
- При увеличении Kp увеличивается скорость выхода на установленное значение, увеличивается управляющий сигнал. Чисто математически система не может прийти ровно к заданному значению, так как при приближении к установке Sp составляющая пропорционально уменьшается. При дальнейшем увеличении Kp реальная система теряет устойчивость и начинаются колебания.
- При увеличении Ki растёт скорость компенсации накопившейся ошибки, что позволяет вывести систему точно к заданному значению с течением времени. Если система медленная, а Ki слишком большой – интегральная сумма сильно вырастет и произойдёт перерегулирование, которое может иметь характер незатухающих колебаний с большим периодом. Поэтому интегральную сумму в алгоритме регулятора часто ограничивают, чтобы она не могла увеличиваться и уменьшаться до бесконечности.
- При увеличении Kd растёт стабильность системы, она не даёт системе меняться слишком быстро. В то же время Kd может стать причиной неадекватного поведения системы и постоянных скачков управляющего сигнала, если значение с датчика шумит.